 Illustration
MOOSE
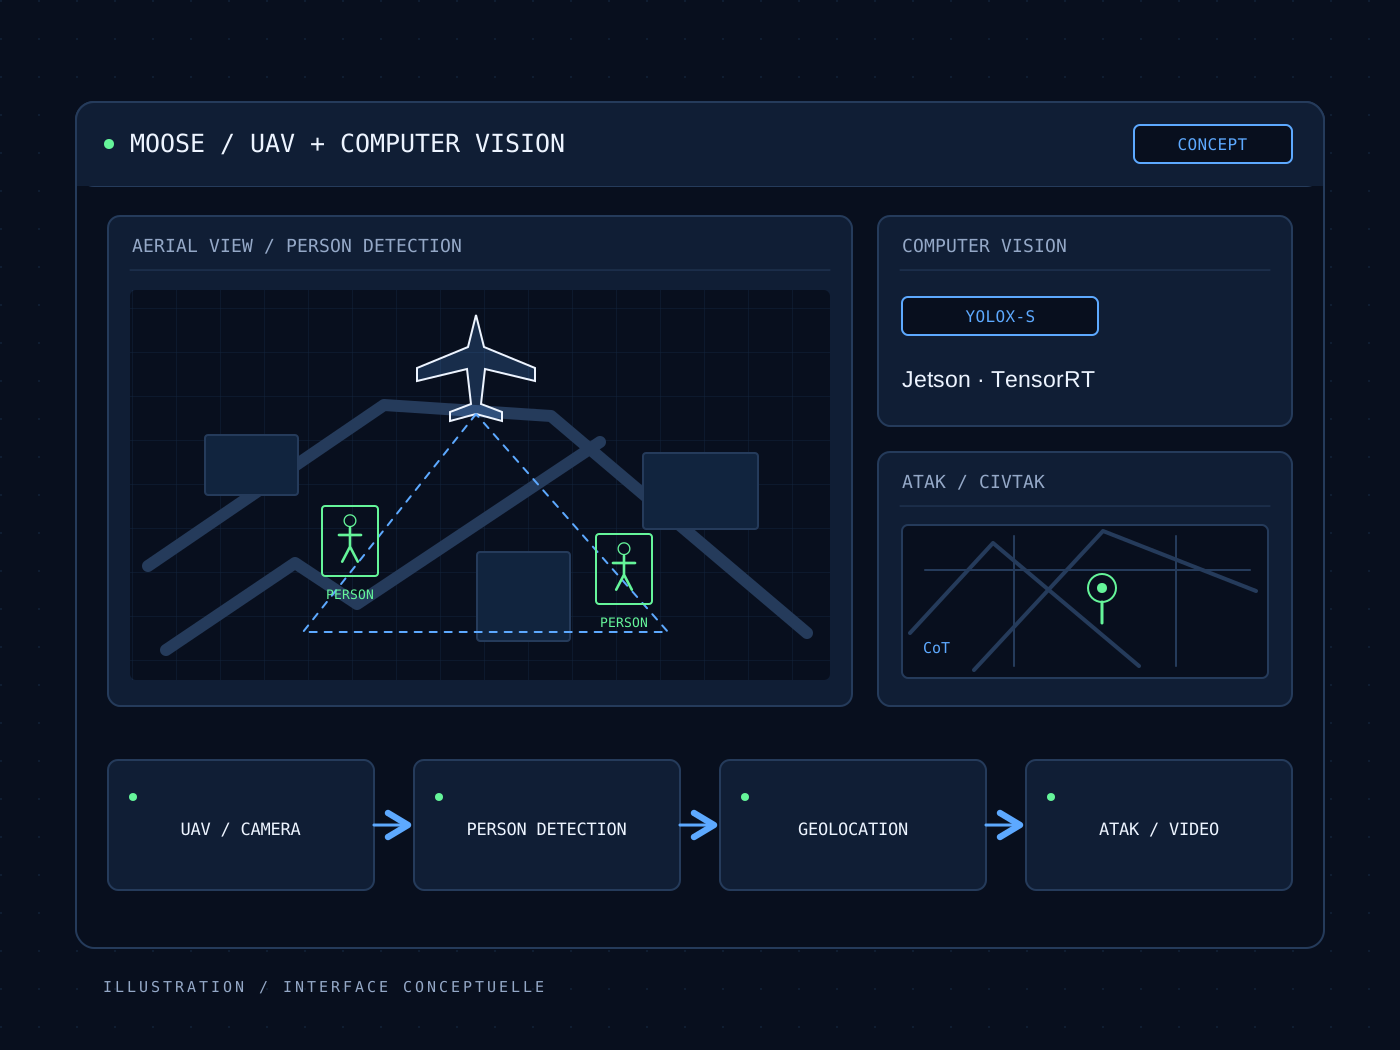
Détection aérienne de personnes. La vision par ordinateur sur un UAV à voilure fixe, reliée à ATAK.
Découvrir le projetRobotique / Interaction humain–machine
Une main robotique reproduit les gestes humains grâce à la vision par ordinateur et à la commande de servomoteurs.
01 / Le défi
Transformer des observations caméra en mouvements physiques utiles à travers les interfaces logicielles, de communication et mécaniques.
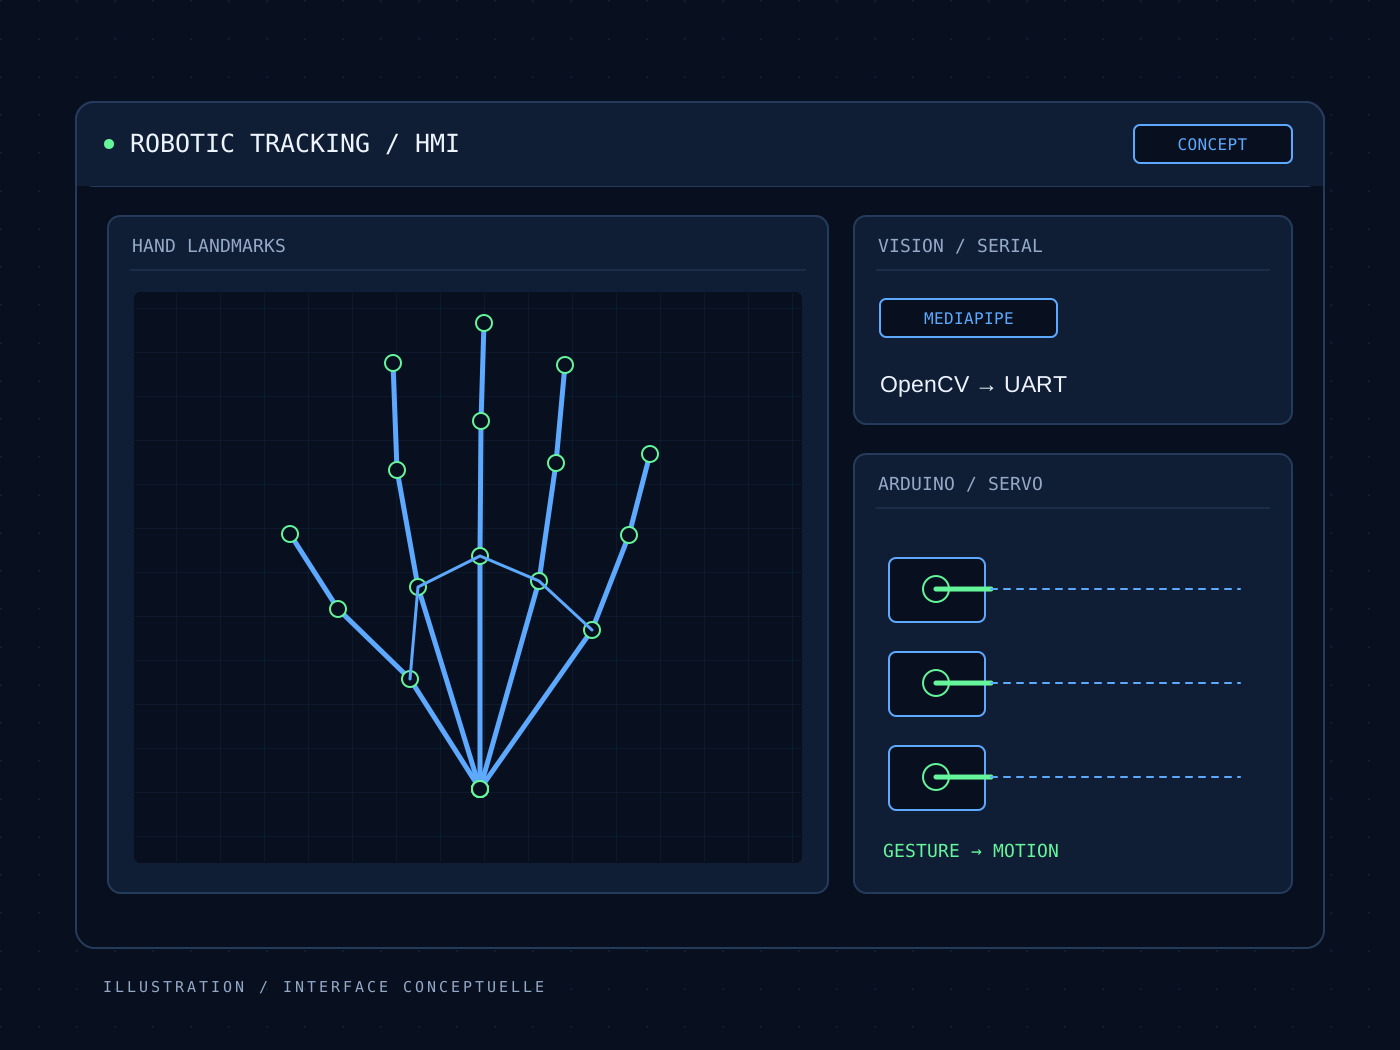
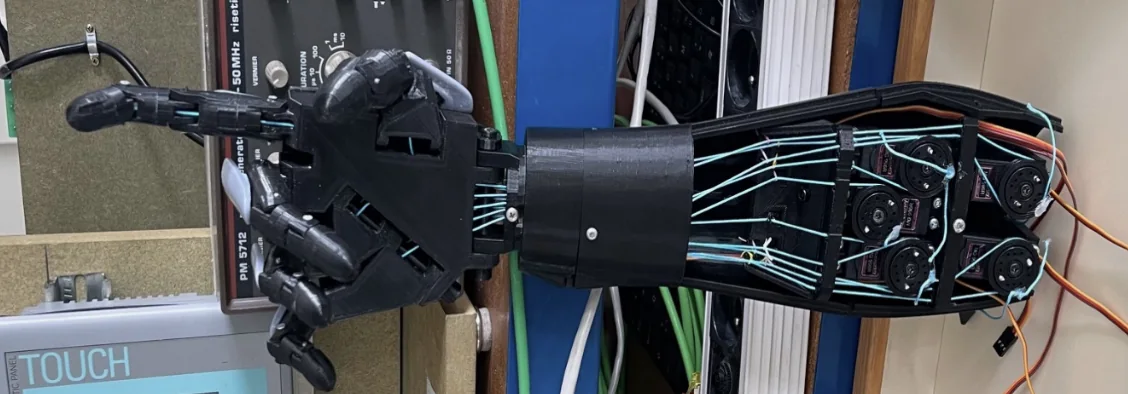
Une caméra devient l’interface entre une main humaine et un robot physique. Python extrait les points clés de la main, les transforme en commandes de mouvement et les transmet par UART à un Arduino Mega. Des servomoteurs tirent les tendons d’une main imprimée en 3D pour reproduire le mouvement des doigts.
02 / La démarche
Détecter les points clés de la main avec MediaPipe et traiter les images avec OpenCV et cvzone.
Convertir la position des doigts en commandes de servomoteurs et les transférer à l’Arduino par une liaison série UART.
Intégrer des servomoteurs MG996R avec une main imprimée sur une base inMoov, des fils de traction et des rappels élastiques.
03 / Résultats
04 / Périmètre & prochaines étapes
La mécanique de la main est adaptée du modèle humanoïde open source inMoov3D ; le projet intègre la vision, la commande et le mécanisme imprimé.
Notes de terrain / Documentation visuelle
Poursuivre l’exploration
IllustrationDétection aérienne de personnes. La vision par ordinateur sur un UAV à voilure fixe, reliée à ATAK.
Découvrir le projet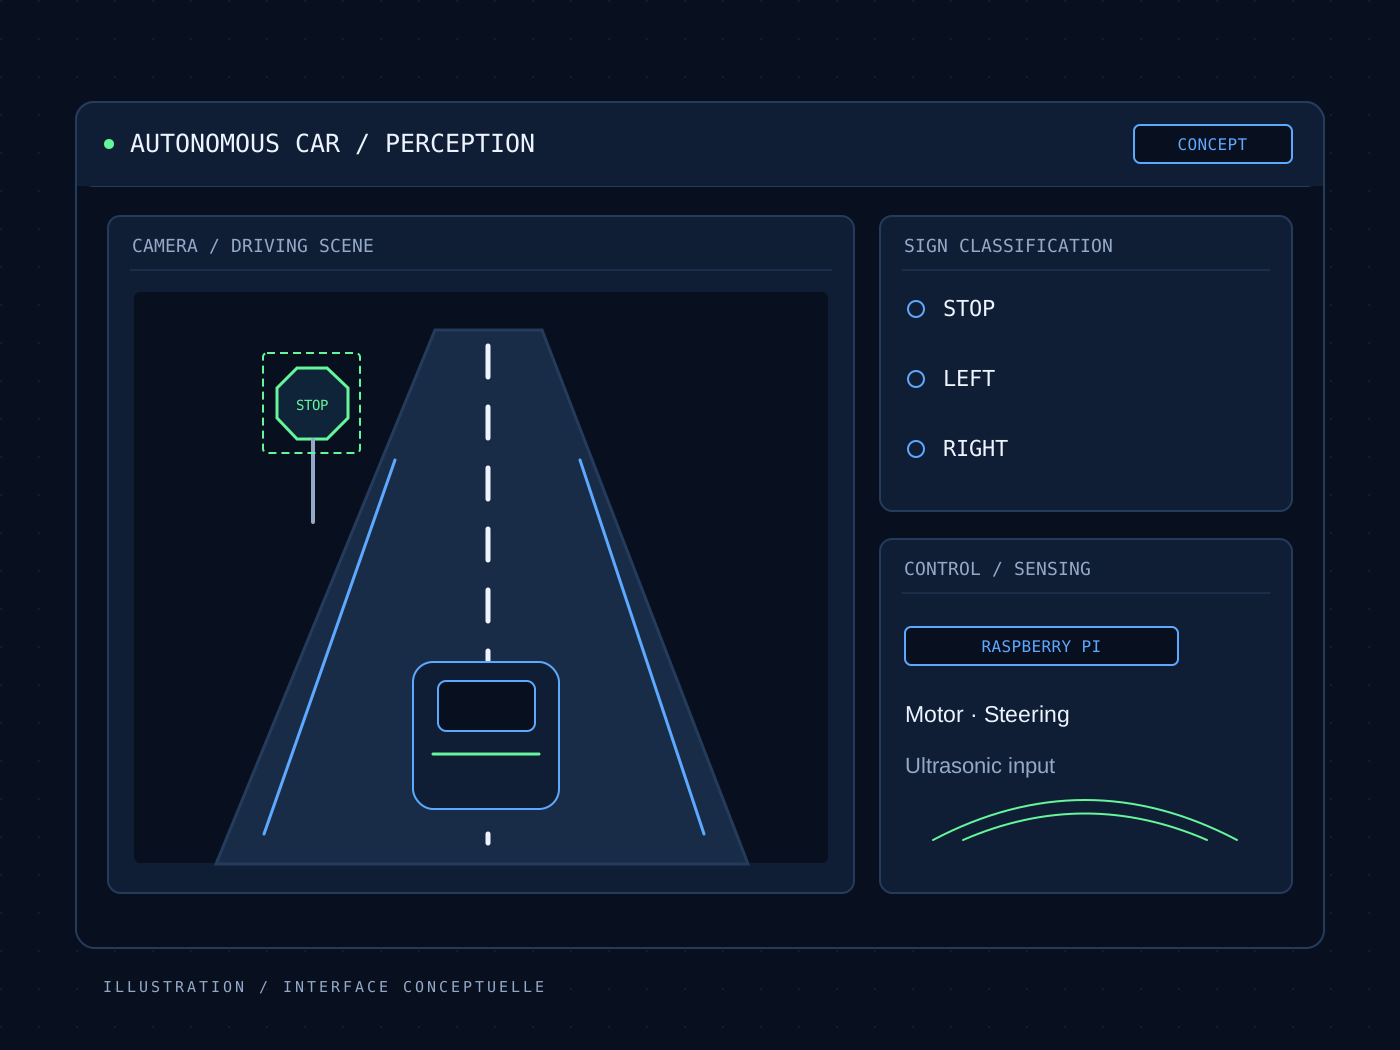 Illustration
Reconnaissance de panneaux, Raspberry Pi et capteur ultrasonique relient la perception au mouvement.
Découvrir le projet