 Illustration
MOOSE
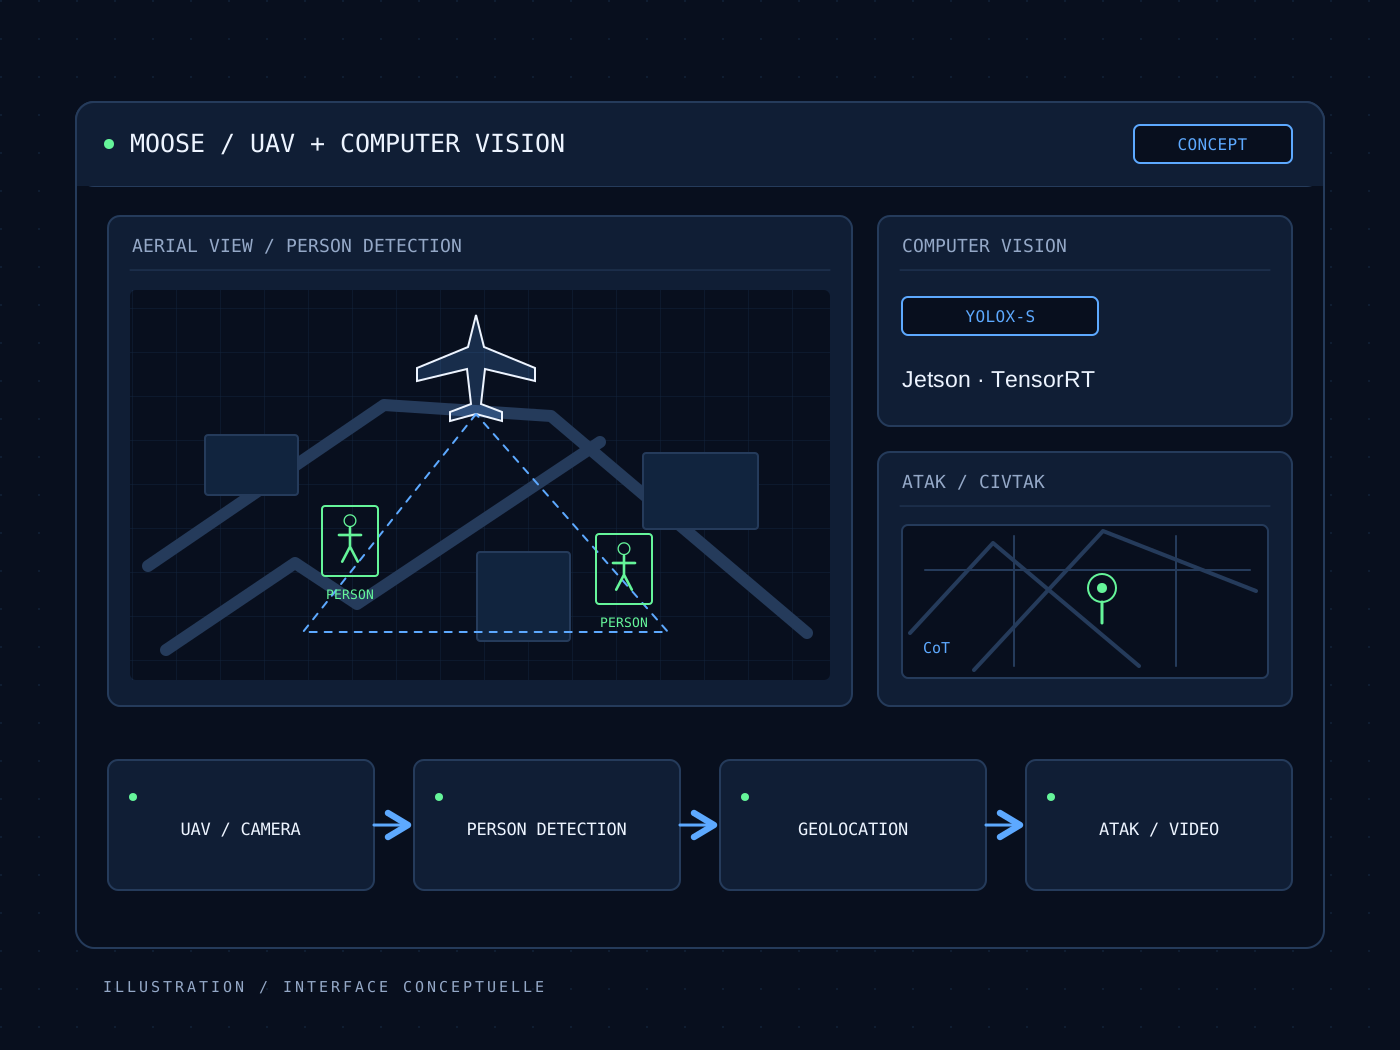
Détection aérienne de personnes. La vision par ordinateur sur un UAV à voilure fixe, reliée à ATAK.
Découvrir le projetRobotique / Systèmes embarqués
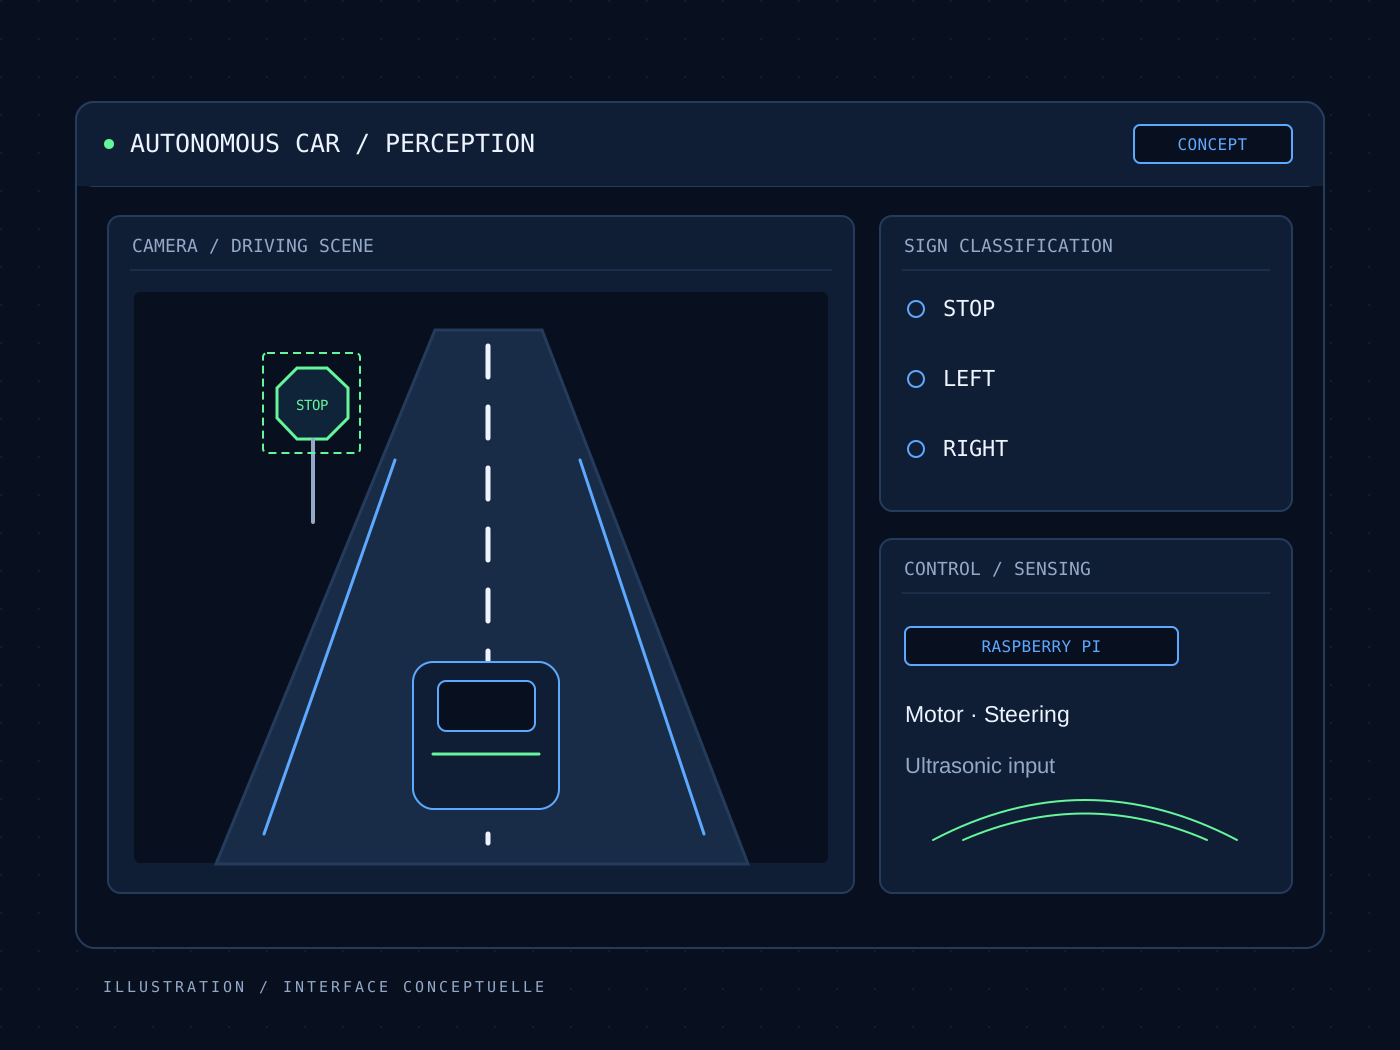
Reconnaissance de panneaux, Raspberry Pi et capteur ultrasonique relient la perception au mouvement.
01 / Le défi
Relier un classifieur d’images entraîné aux contraintes temporelles et physiques d’une plateforme mobile.
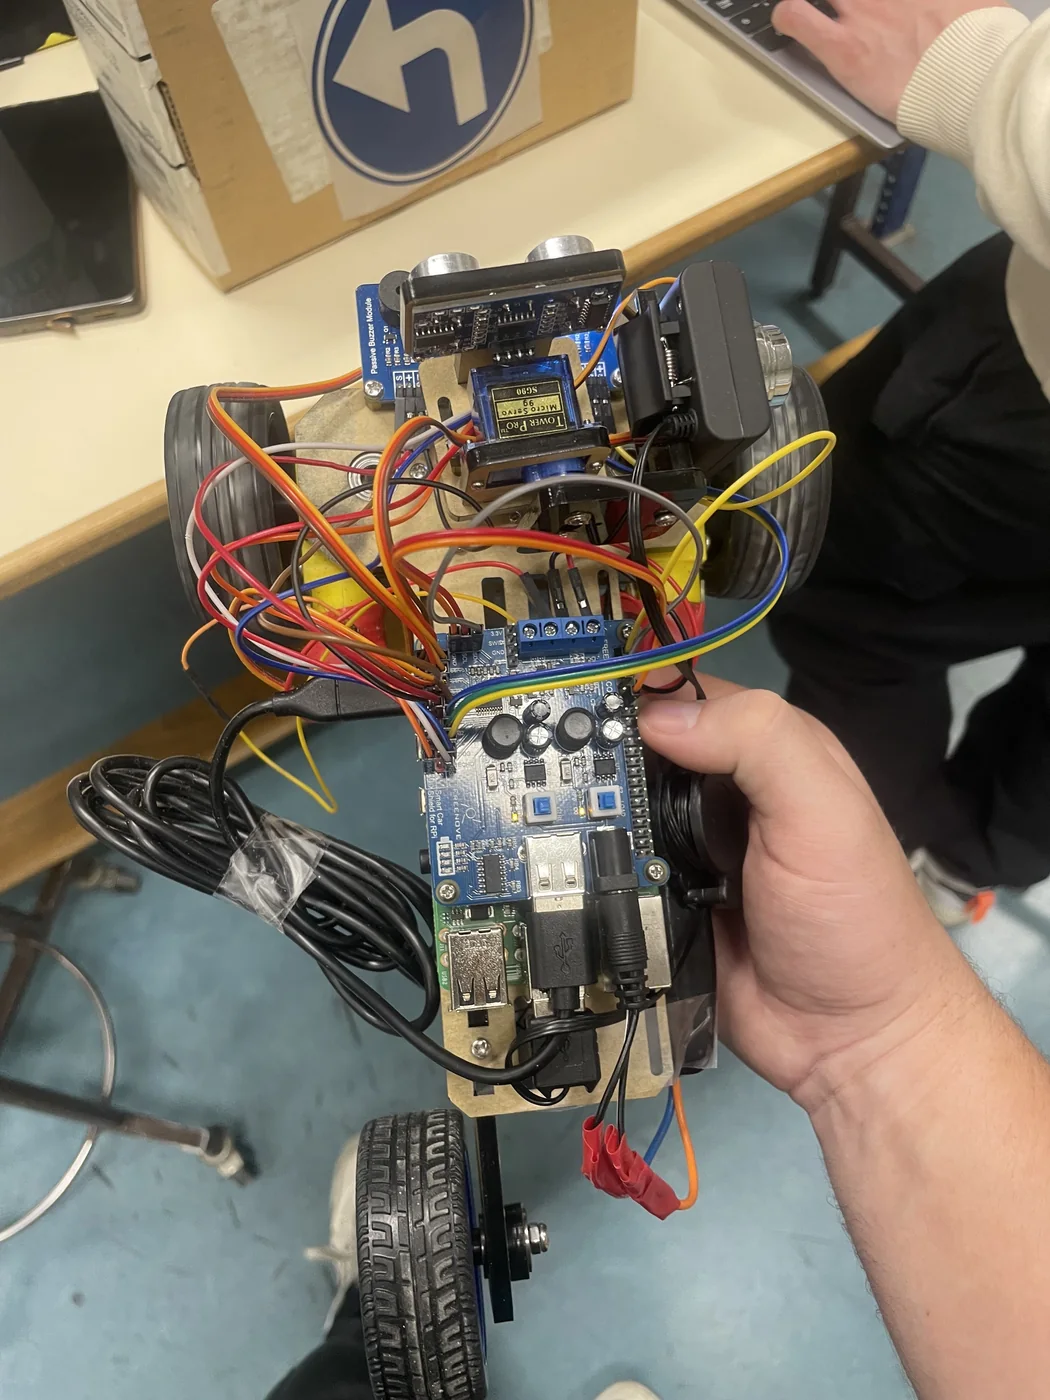
Une voiture robotique pédagogique relie un Raspberry Pi équipé d’une caméra à un serveur d’inférence Flask. Un réseau convolutif classe les panneaux stop, gauche et droite ; le client transforme la décision reçue en commandes de moteur et de direction. Un capteur ultrasonique ajoute la détection d’obstacles.
02 / La démarche
Entraîner un réseau convolutif à distinguer les trois classes de panneaux.
Capturer les images sur le Raspberry Pi, les envoyer à une API Flask et appliquer la commande de mouvement reçue.
Lire la distance ultrasonique et intégrer un arrêt déclenché par un obstacle à la commande du moteur et de la direction.
03 / Résultats
04 / Périmètre & prochaines étapes
Notes de terrain / Documentation visuelle
Poursuivre l’exploration
IllustrationDétection aérienne de personnes. La vision par ordinateur sur un UAV à voilure fixe, reliée à ATAK.
Découvrir le projet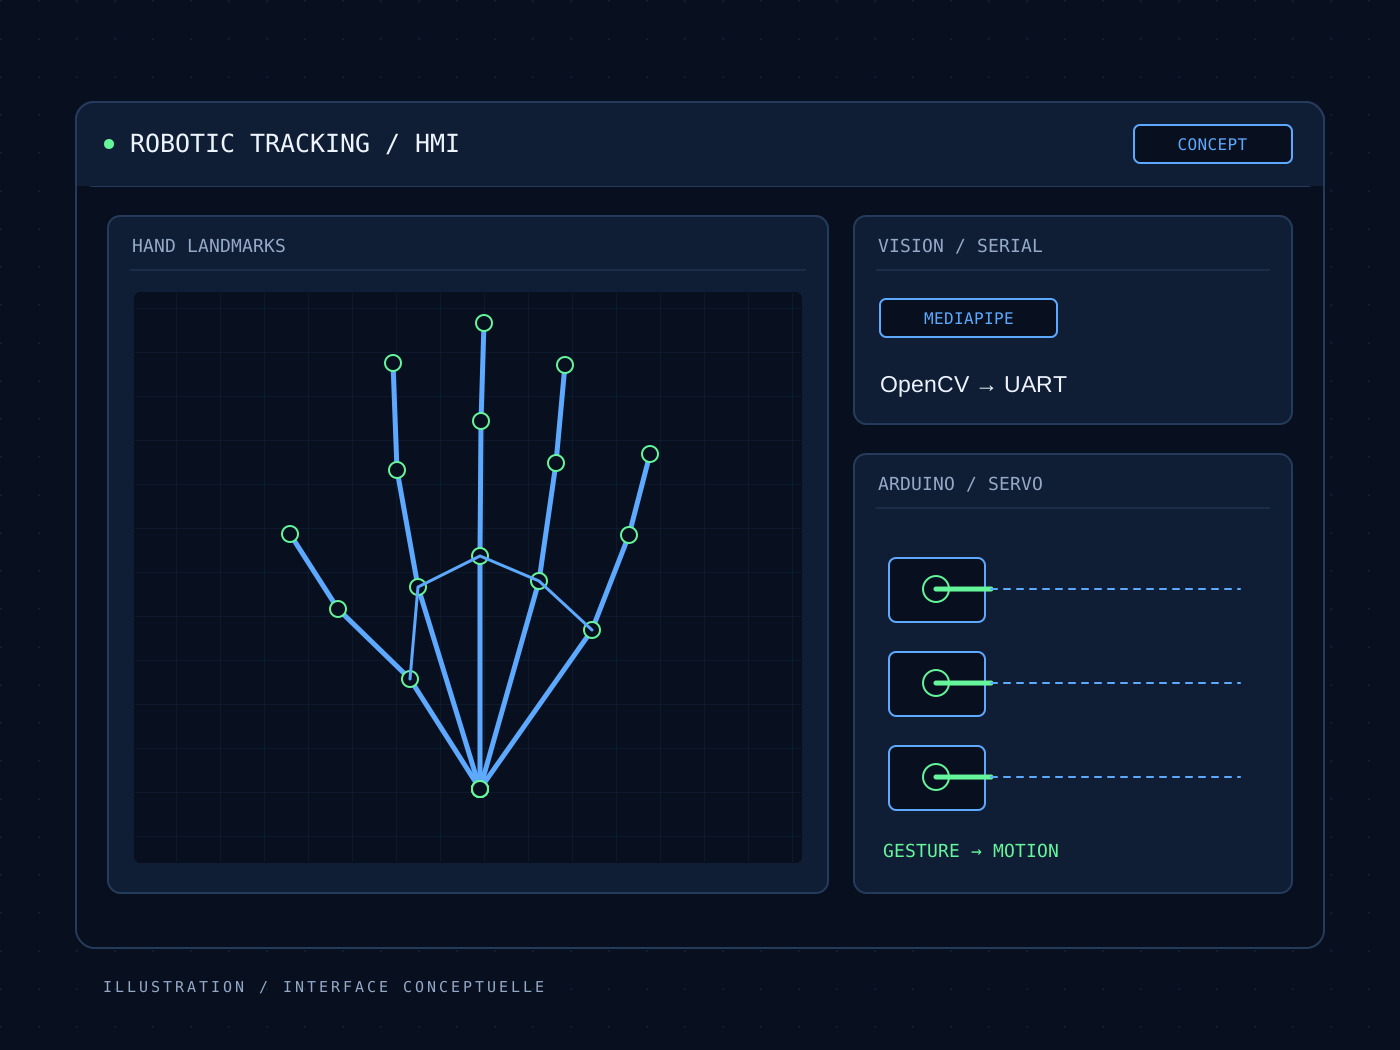 Illustration
Une main robotique reproduit les gestes humains grâce à la vision par ordinateur et à la commande de servomoteurs.
Découvrir le projet