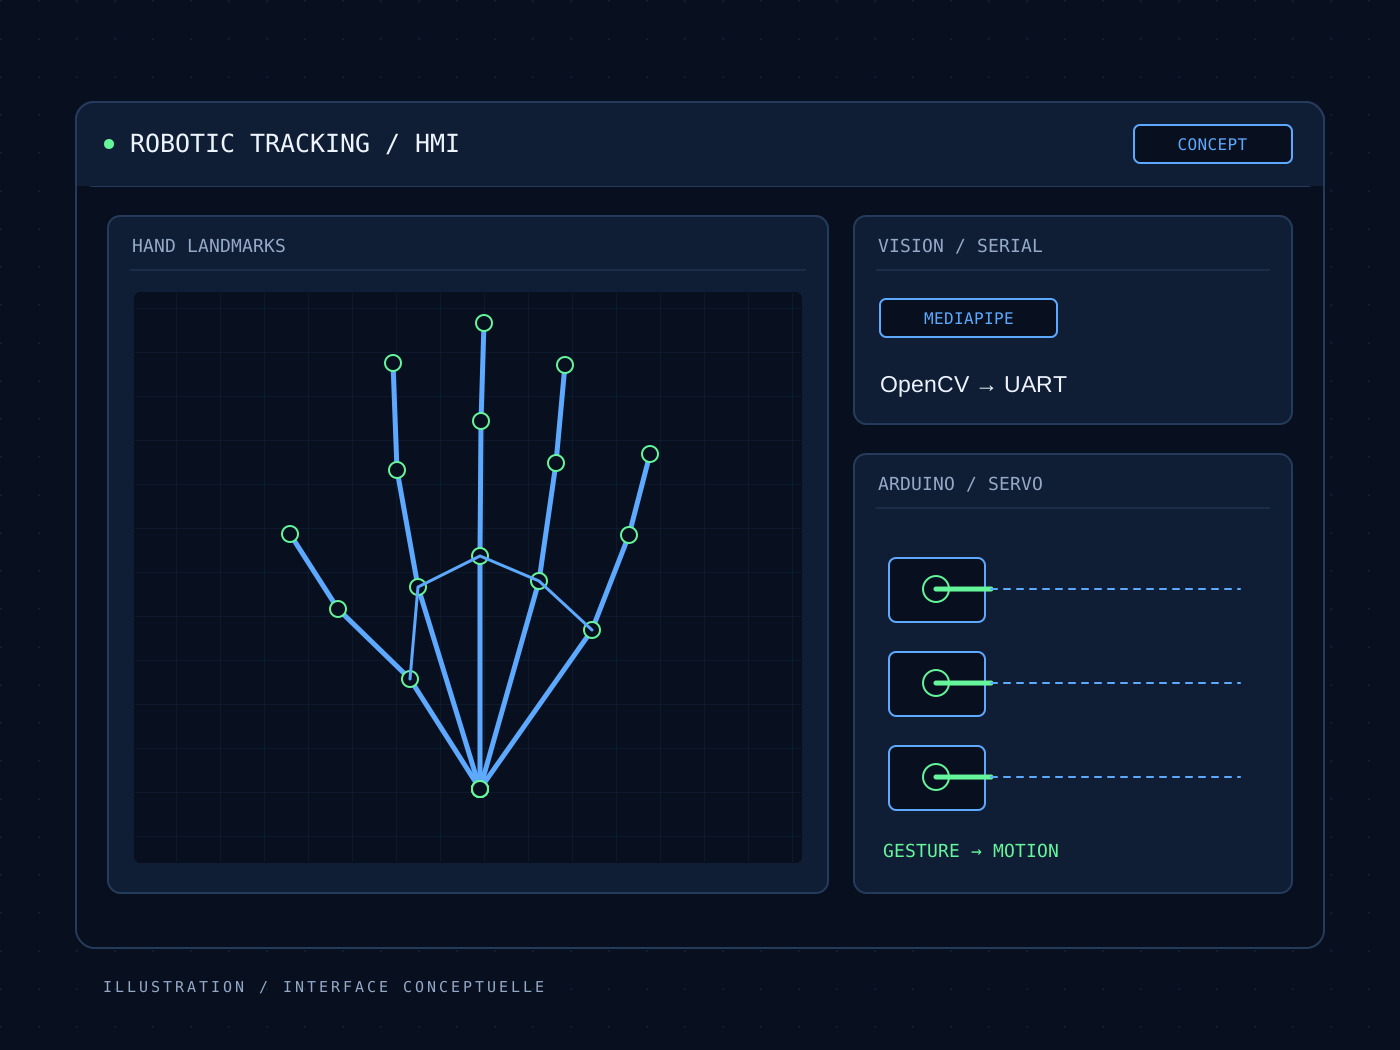
 Illustration
Du geste au mouvement.
Une main robotique reproduit les gestes humains grâce à la vision par ordinateur et à la commande de servomoteurs.
Découvrir le projetUAV / Vision par ordinateur / ATAK
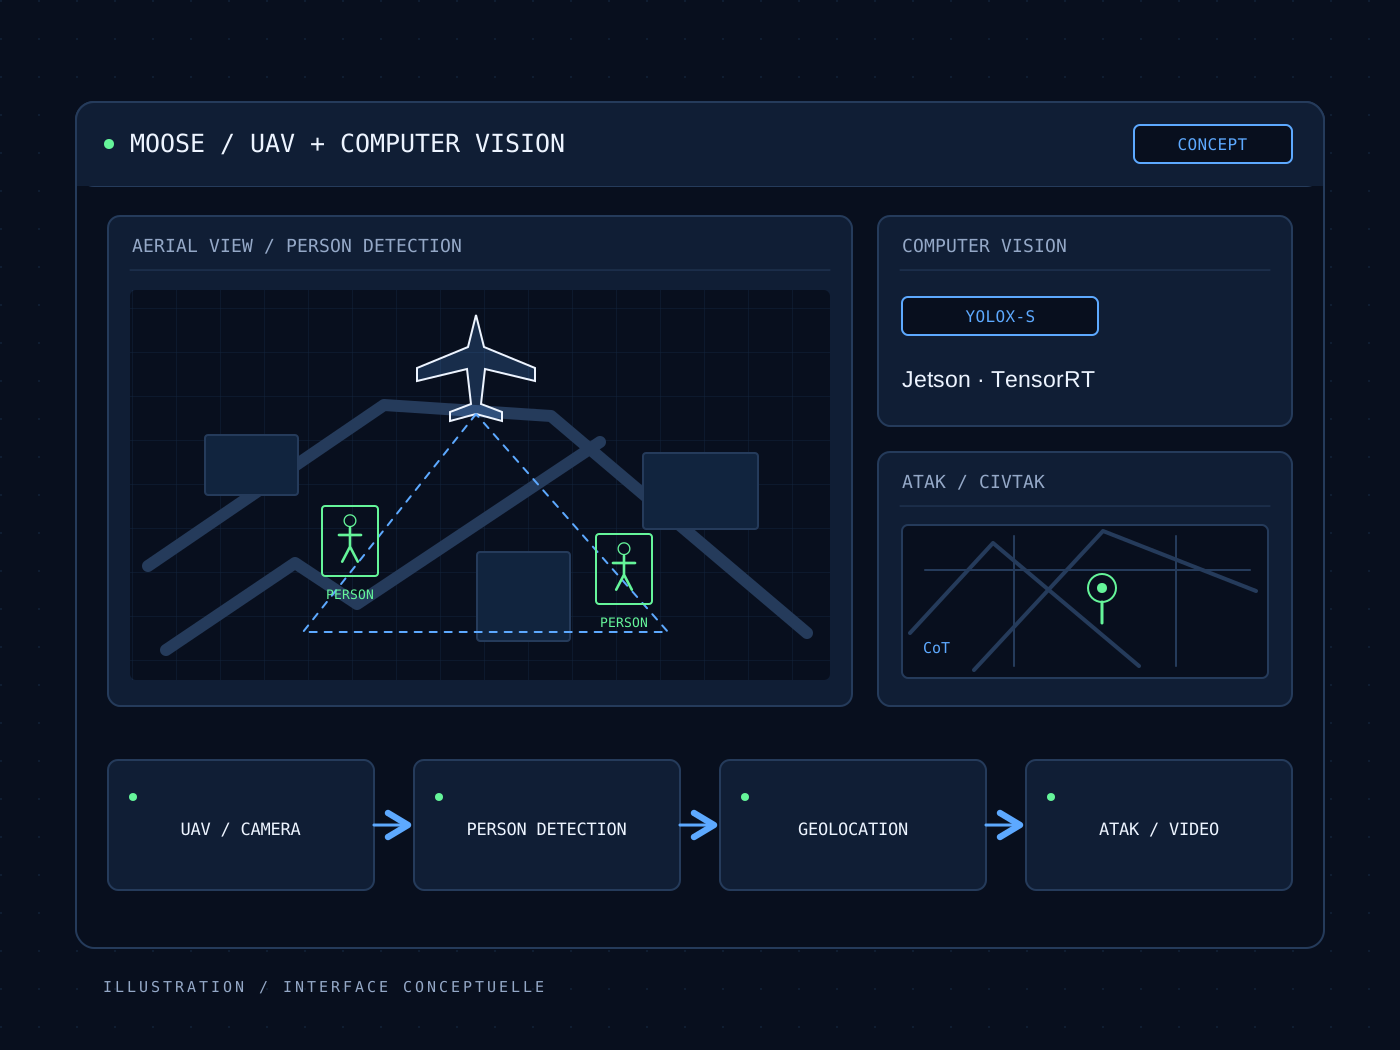
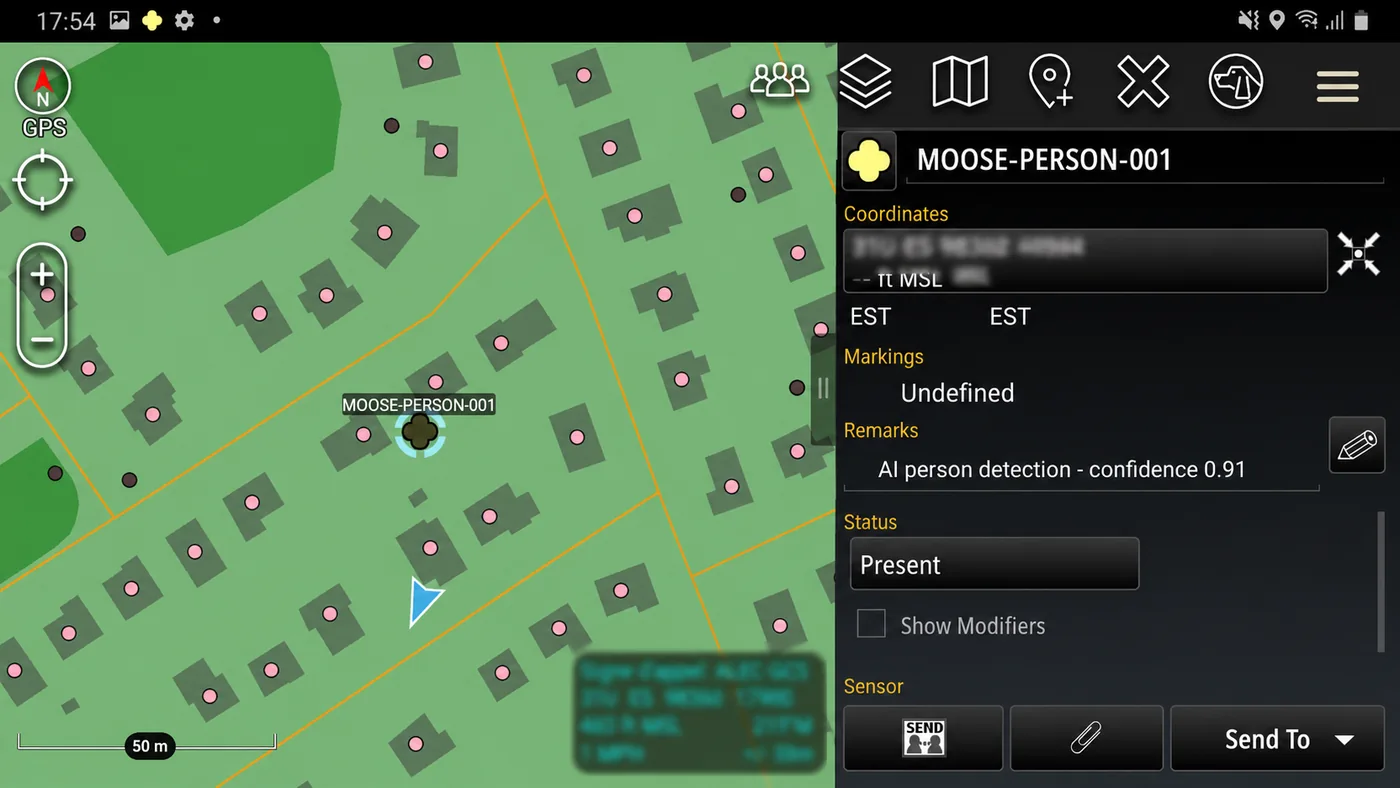
Détection aérienne de personnes. La vision par ordinateur sur un UAV à voilure fixe, reliée à ATAK.
01 / Le défi
Faire fonctionner ensemble caméra, télémétrie, perception et affichage au sol sur un calculateur embarqué, tout en séparant le logiciel de mission des fonctions critiques de pilotage. Les images aériennes ajoutent une difficulté : les personnes sont parfois petites, partiellement masquées et très différentes de celles vues pendant l’entraînement d’un détecteur généraliste.
MOOSE réunit deux projets complémentaires : un calculateur de mission sur Jetson et une chaîne dédiée à la détection de personnes dans des images aériennes. Les images et la télémétrie du contrôleur de vol alimentent un ensemble de composants ROS 2 qui produit des détections, des estimations de position au sol, une vidéo en direct et des journaux de mission. ArduPilot conserve la totalité du pilotage ; le Jetson observe et traite les données sans commander les mouvements de l’appareil.
02 / La démarche
Répartir le système embarqué en paquets ROS 2 pour la capture vidéo, la télémétrie MAVLink, la vision, la géolocalisation, la sortie ATAK, la diffusion vidéo, la surveillance, l’enregistrement et le démarrage.
Adapter YOLOX-S aux images aériennes avec des jeux de données séparés par séquence et des contrôles de doublons. Comparer le modèle à la référence COCO sur des jeux de test indépendants figés.
Exporter le modèle vers ONNX, vérifier son équivalence numérique avec PyTorch et intégrer l’inférence TensorRT sur le Jetson.
Valider le parcours complet, de la caméra et de la télémétrie aux marqueurs ATAK/CivTAK et à la vidéo SRT, y compris le démarrage des services, la reprise après redémarrage et l’enregistrement des missions.
03 / Résultats
04 / Périmètre & prochaines étapes
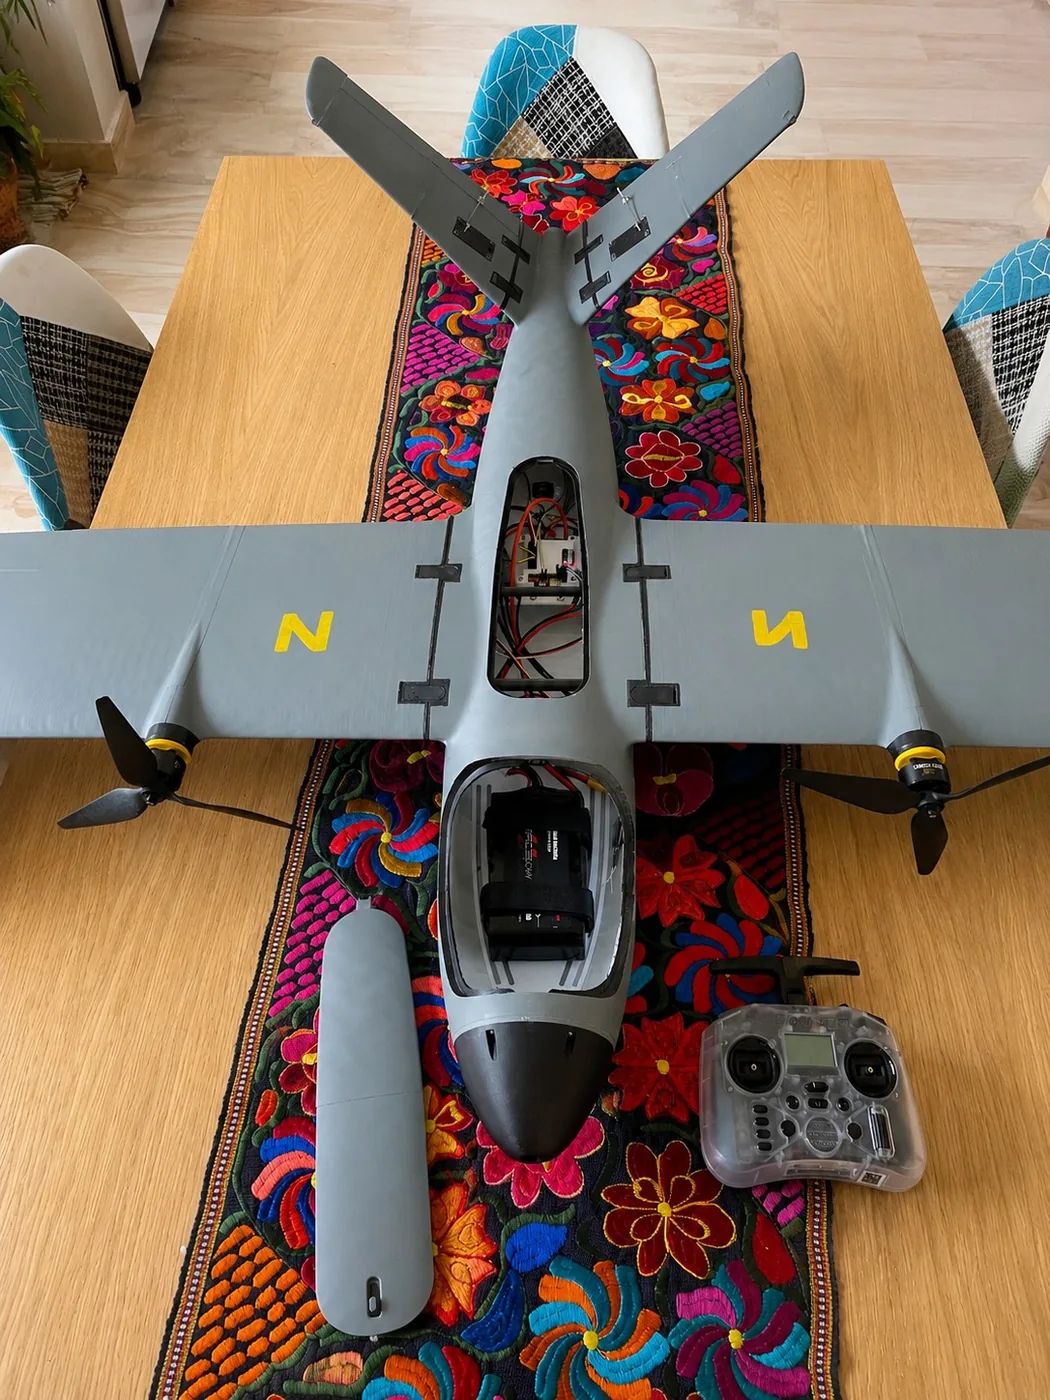
Construit sur la plateforme Flightory Moose, avec ArduPilot, ROS 2 et YOLOX. Les conditions relatives aux données et aux modèles sont documentées dans les dépôts sources.
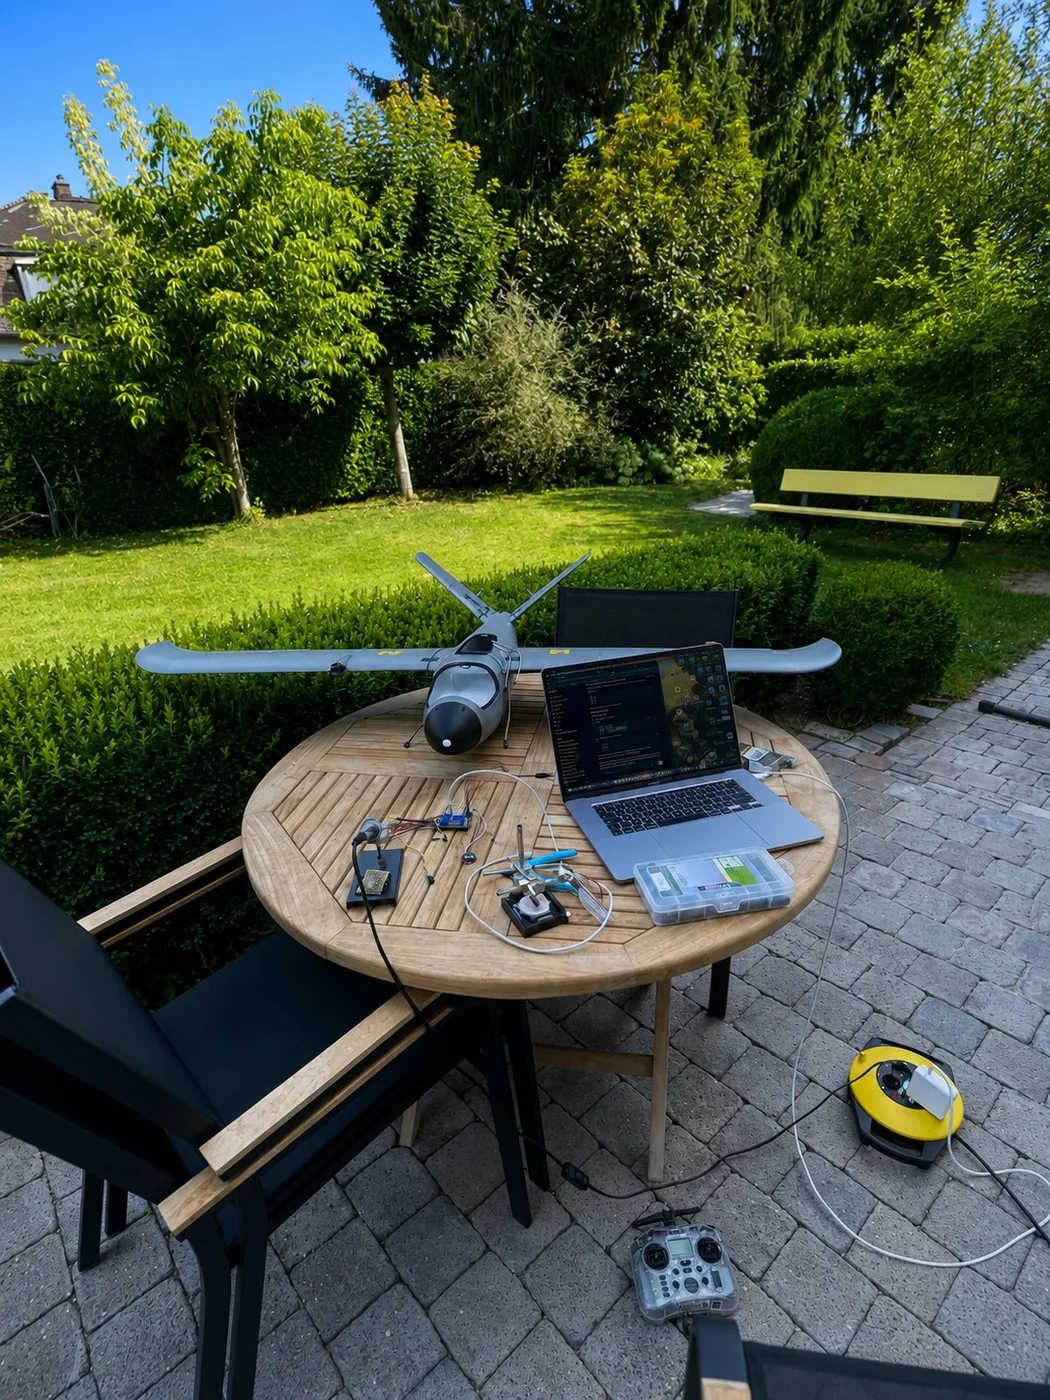
Notes de terrain / Documentation visuelle
Poursuivre l’exploration
IllustrationUne main robotique reproduit les gestes humains grâce à la vision par ordinateur et à la commande de servomoteurs.
Découvrir le projet Illustration
Reconnaissance de panneaux, Raspberry Pi et capteur ultrasonique relient la perception au mouvement.
Découvrir le projet